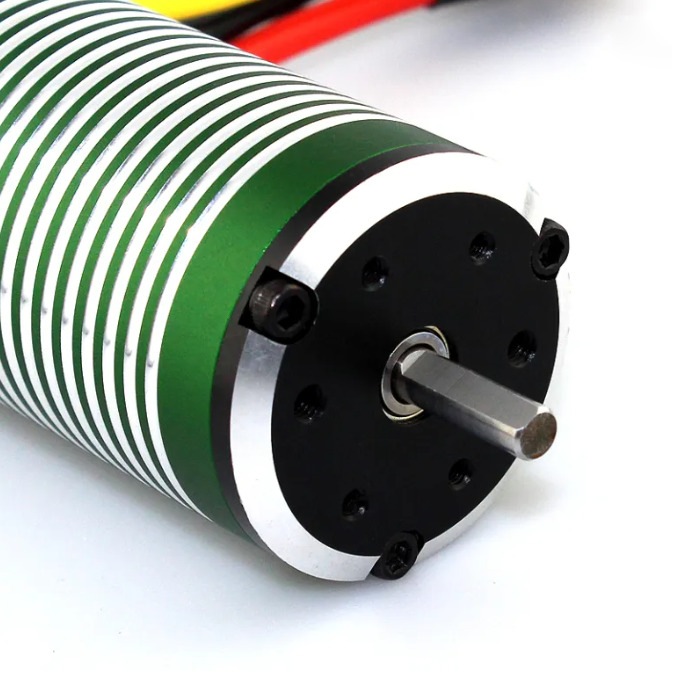
Moottorinohjauksen alalla anturipohjaisten (anturiohjattujen) moottoreiden vakauden ja tarkkuuden varmistaminen hitailla nopeuksilla on yksi keskeisistä teknisistä haasteista. Toisin kuin anturittomat moottorit, jotka käyttävät ainoastaan vastasähkömotorista voimaa (EMF) paikan arvioinnissa, anturiohjatut moottorit käyttävät Hall-antureiden tai enkoodereiden takaisinkytkentää roottorin aseman valvomiseen reaaliajassa. Tämä ominaisuus antaa niille merkittäviä etuja hitailla nopeuksilla, suurilla vääntömomenteilla ja tarkkoilla sovelluksilla, kuten robotiikassa, CNC-koneissa ja sähköajoneuvoissa. Sujuvan, tehokkaan ja vakaan hitaiden nopeuksien toiminnan saavuttaminen vaatii kuitenkin hyvin optimoituja ohjaustekniikoita ja järjestelmän koordinointia.
Hitaan nopeuden käytön haasteet
Alhaisilla pyörimisnopeuksilla moottorin indusoitu jännite pienenee merkittävästi ja sähkömagneettinen vääntömomentti vaihtelee helposti hakkuiden ja harmonisten vaikutusten vuoksi. Lisäksi kitkavastus ja kuormituksen inertia tekevät moottorista alttiimman jitterille tai jumiutumiselle, kun vääntömomentin säätö ei ole tarkkaa. Siksi vakaan alhaisen nopeuden toiminnan avain on vääntömomentin lineaarisuuden parantaminen, virran ripple-värähtelyn minimointi ja reaaliaikaisen asennonsäädön tarkkuuden varmistaminen.
Paikka-antureiden optimoitu käyttö
Koska anturimoottorit käyttävät roottorin asennon palauttetta, antureiden tarkkuus vaikuttaa suoraan suorituskykyyn pienillä nopeuksilla. Korkean resoluution enkoodereiden käyttö voi parantaa merkittävästi ohjauksen tarkkuutta tarjoamalla tarkempaa asennon ja nopeuden palauttetta. Sitä vastoin tavallisissa Hall-antureissa on vain kuusi erillistä asentoa sähköistä sykliä kohden, mikä voi johtaa vääntömomentin aaltoiluun erittäin pienillä nopeuksilla. Tämän ratkaisemiseksi jotkut edistyneet ohjausjärjestelmät yhdistävät Hall-signaalin interpoloinnin tai integroivat sekä Hall- että enkooderin palautteen tasaisemman pyörimisen ja pienemmän vääntömomenttipulssin saavuttamiseksi.
Edistyneet vektoriohjausalgoritmit
Kenttäsuuntautunut säätö (FOC), joka tunnetaan myös vektorisäätönä, on yksi tehokkaimmista menetelmistä anturimoottorien alhaisen nopeuden suorituskyvyn parantamiseksi. Irrottamalla vääntömomentin ja magneettivuon säädön FOC mahdollistaa moottorin tarkan reagoinnin dynaamisiin kuormituksen muutoksiin ja ylläpitää vakaan vääntömomentin myös alhaisilla nopeuksilla. Lisäksi mukautuva PI (Proportional-Integral) -parametrien säätö ja eteenpäin kytkevä kompensointi voivat edelleen vähentää viivettä ja tärinää kiihdytyksen ja hidastuksen aikana.
Virran aaltoilun ja kohinan vähentäminen
Alhaisilla nopeuksilla invertterin kytkentätaajuus ja ohjausstrategia ovat ratkaisevassa roolissa sujuvan toiminnan ylläpitämisessä. Korkeataajuisen PWM-modulaation ja avaruusvektori-PWM:n (SVPWM) käyttö voi tehokkaasti minimoida virran ripple- ja vääntömomenttipulssin. Lisäksi virtasilmukan kaistanleveyden optimointi ja pehmeäkäynnistysohjausstrategioiden käyttöönotto voivat auttaa vaimentamaan kohinaa ja mekaanista värähtelyä, mikä varmistaa hiljaisemman ja vakaamman liikkeen.
Lämpötila- ja magneettikentän kompensointi
Hidas toiminta sisältää usein pitkittyneen virrankulun, mikä johtaa sekä staattorin että roottorin komponenttien kuumenemiseen. Liiallinen lämpötila voi muuttaa moottorin magneettisia ominaisuuksia ja heikentää suorituskyvyn vakautta. Siksi edistyneissä DDC (Direct Digital Control) -järjestelmissä ja moottorinohjaimissa on yleensä lämpötilan kompensointialgoritmeja ja reaaliaikainen virrankorjaus, joiden avulla ohjausyksikkö voi säätää herätevirtaa dynaamisesti ympäristön ja käyttöolosuhteiden mukaan.
Integrointi älykkäisiin ohjausalustoihin
Nykyaikaisissa automaatiojärjestelmissä sensoroidut moottorit integroidaan usein älykkäisiin ohjausverkkoihin tai IoT-pohjaisiin valvontajärjestelmiin. Yhdistämällä moottorit keskitettyihin ohjaimiin tai DDC-alustoihin operaattorit voivat valvoa moottorin vääntömomenttia, lämpötilaa ja tärinää reaaliajassa. Data-analyysin ja ennustavien algoritmien avulla järjestelmä voi automaattisesti optimoida ohjausparametreja, mikä parantaa entisestään alhaisen nopeuden vakautta ja energiatehokkuutta.
Yhteenveto
Anturipohjaisten moottoreiden korkean suorituskyvyn saavuttaminen hitailla nopeuksilla vaatii yhdistelmän tarkkaa takaisinkytkentää, edistyneitä algoritmeja ja älykästä ohjausta. Asentoantureiden optimoinnista FOC-vektoriohjauksen ja digitaalisen kompensoinnin soveltamiseen jokainen osa-alue edistää tasaista vääntömomentin toimitusta ja parantaa käyttöluotettavuutta. Moottorinohjausteknologian jatkuvan kehityksen myötä anturipohjaisten moottoreiden odotetaan olevan yhä tärkeämmässä roolissa aloilla, jotka vaativat tarkkaa hitaiden nopeuksien ohjausta, kuten robotiikassa, sähköajoneuvoissa ja älykkäässä valmistuksessa.