Harjattomia tasavirtamoottoreita (BLDC) käytetään laajalti teollisuusautomaatiossa, kodinkoneissa, robotiikassa ja sähköajoneuvoissa niiden korkean hyötysuhteen, pitkän käyttöiän ja vähäisen huollontarpeen ansiosta. Perinteisiin harjallisiin tasavirtamoottoreihin verrattuna BLDC-moottoreissa ei tarvita harjaa eikä mekaanisia kommutaattoreita, vaan kommutointi tapahtuu elektronisella ohjauksella. Tämän kommutointiperiaatteen ymmärtäminen on avainasemassa BLDC-teknologian hallitsemisessa.
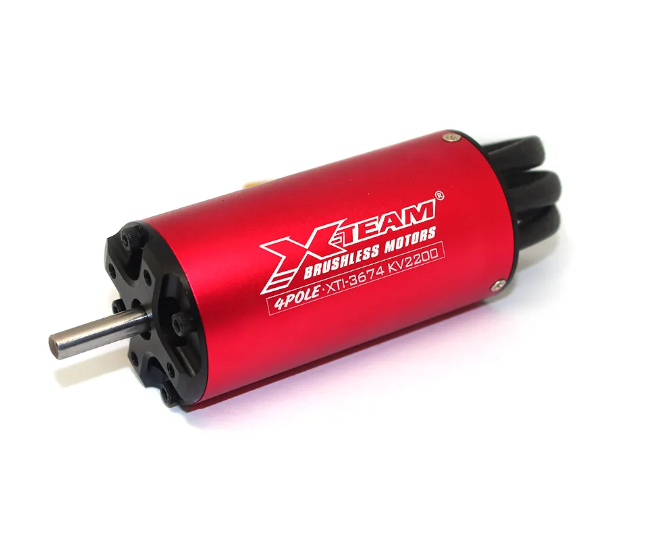
BLDC-moottorin perusrakenne käsittää kestomagneettiroottorin ja staattorikäämit. Roottori koostuu kestomagneeteista ja staattori sisältää monivaihekäämit, tyypillisesti kolmivaiheisia. Kun staattorikäämit saavat virtaa, ne tuottavat pyörivän magneettikentän, joka pyörittää roottoria. Kommutaation ydintehtävänä on ohjata staattorikäämien virran suuntaa siten, että roottori pysyy aina optimaalisessa asennossa pyörivään magneettikenttään nähden, mikä tuottaa jatkuvaa vääntömomenttia. Toisin kuin harjalliset moottorit, jotka käyttävät kommutointiin mekaanisia harjoja, BLDC-kommutointi on täysin elektronista ja kytkee virran tarkasti tunnistamalla tai arvioimalla roottorin asennon.
BLDC-kommutointi saavutetaan yleensä Hall-antureilla tai anturittomilla algoritmeilla. Hall-anturit asennetaan staattoriin roottorin magneetin asennon reaaliajassa havaitsemiseksi. Kun anturi havaitsee roottorin liikkeen, elektroninen ohjain kytkee staattorin käämien virran ennalta määritetyn logiikan mukaisesti. Tämä varmistaa, että roottoriin kohdistuu aina maksimaalinen magneettinen voima, mikä mahdollistaa tasaisen ja tehokkaan pyörimisen. Anturittomissa malleissa ohjain valvoo takaisin-EMF-signaaleja roottorin asennon arvioimiseksi, mikä mahdollistaa kommutoinnin hallinnan kustannusherkissä tai suurnopeuksisissa sovelluksissa.
Elektroninen kommutointi tarjoaa useita etuja. Ensinnäkin se poistaa harjan kitkan, mikä vähentää kulumista ja huoltotarvetta samalla, kun se pidentää moottorin käyttöikää. Toiseksi tarkka elektroninen kommutointi mahdollistaa suljetun silmukan nopeuden ja vääntömomentin säädön, jolloin moottori toimii vakaasti sekä pienillä että suurilla nopeuksilla. Lisäksi elektroninen kommutointi vähentää melua ja estää kipinöitä, mikä on kriittistä tarkkuuslaitteissa ja erittäin luotettavissa ympäristöissä.
Yleisiä BLDC-ohjausmenetelmiä ovat kuusiaskelkommutointi ja sinimuotoinen kommutointi. Kuusiaskelkommutointia käytetään laajalti; jokainen staattorivaihe käynnistetään kiinteässä järjestyksessä, mikä luo askelmaisen pyörivän magneettikentän. Se on yksinkertainen ja helppo ohjata. Sinimuotoinen kommutointi ohjaa staattorikäämejä sinimuotoisella virralla, mikä tuottaa tasaisemman magneettikentän ja vähentää värähtelyä ja kohinaa, mikä on ihanteellista erittäin tarkkoihin ja vähäkohinaisiin sovelluksiin.
BLDC-kommutoinnin ymmärtäminen vaatii myös ajoituksen ja virransäädön huomioimista. Virheellinen kommutointiajoitus voi aiheuttaa moottorin pysähtymisen, tehokkuuden heikkenemisen tai riittämättömän vääntömomentin. Elektroniset ohjaimet määrittävät tarkasti virran kytkentämomentit valvomalla roottorin asentoa reaaliajassa varmistaen optimaalisen vääntömomentin. Pulssinleveysmodulaatiotekniikka (PWM) voi säätää staattorikäämien virran amplitudia entisestään, mikä mahdollistaa moottorin nopeuden ja vääntömomentin joustavan säädön.
Yhteenvetona voidaan todeta, että harjattoman tasavirtamoottorin kommutoinnin ydin on elektronisessa kytkennässä. Havaitsemalla tai arvioimalla roottorin asennon ohjain syöttää staattorikäämit peräkkäin, jolloin syntyy jatkuvaa, tehokasta ja tasaista vääntömomenttia. Harjallisiin moottoreihin verrattuna BLDC-kommutointi ei vaadi mekaanisia harjoja, mikä tarjoaa pidemmän käyttöiän, paremman hyötysuhteen, alhaisemman melun ja tarkemman ohjauksen, mikä tekee siitä ihanteellisen automaatioon, robotiikkaan ja sähköajoneuvosovelluksiin. Tämän periaatteen ymmärtäminen on olennaista moottorin suunnittelussa, valinnassa ja käytännön sovelluksissa nykyaikaisissa älykkäissä järjestelmissä.