Nykyaikaisessa moottoriteknologiassa sensorimoottoreista on tullut kuuma puheenaihe. Anturittomiin moottoreihin verrattuna ne pystyvät saamaan reaaliaikaista tietoa roottorin asennosta, mikä tarjoaa paremman tarkkuuden ja vakauden. Tämän vuoksi niitä käytetään laajalti droneissa, sähköajoneuvoissa, robotiikassa ja teollisuusautomaatiolaitteissa. Tässä artikkelissa selitetään sensorimoottoreiden toimintamekanismi alusta alkaen, jotta saat selkeän käsityksen tästä teknologiasta.
Mikä on sensorimoottori?
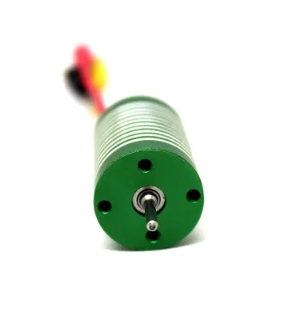
Kuten nimestä voi päätellä, anturimoottori on anturilla varustettu moottori. Yleensä Hall-anturit, enkooderit tai magneettianturit asennetaan moottorin sisä- tai ulkopuolelle roottorin asennon havaitsemiseksi. Käynnistyksen, kiihdytyksen tai jatkuvan käytön aikana nämä anturit syöttävät roottorin asentosignaaleja takaisin ohjaimelle, mikä mahdollistaa tarkan kommutoinnin ja nopeuden säädön. Toisin kuin anturittomat moottorit, jotka perustuvat jännitteen ja virran arviointiin, anturimoottorit tarjoavat paremman luotettavuuden.
Anturimoottorin ydinkomponentit
Ymmärtääksemme, miten anturimoottori toimii, tarkastellaan ensin sen pääkomponentteja:
Staattorikäämit – Luo pyörivä magneettikenttä roottorin käyttämiseksi.
Roottori – Yleensä kestomagneetti, joka muodostaa moottorin ytimen voimayksikön.
Anturit – Yleisimmin Hall-anturit, joita käytetään roottorin asennon havaitsemiseen ja takaisinkytkentäsignaalien lähettämiseen kuljettajalle.
Moottoriohjain – Vastaanottaa anturisignaaleja, suorittaa kommutoinnin ja varmistaa, että moottori käy halutulla nopeudella ja vääntömomentilla.
Nämä osat toimivat yhdessä kuten aivot ja hermosto, mikä tekee motorisesta toiminnasta älykästä ja tehokasta.
Anturimoottorien toimintamekanismi
Anturimoottorin toiminta voidaan tiivistää kolmeen päävaiheeseen:
Vaihe 1: Signaalin hankinta. Roottorin pyöriessä Hall-anturit tuottavat magneettinavan sijainnin perusteella neliöaaltosignaaleja, jotka heijastavat tarkasti roottorin kulmaa.
Vaihe 2: Signaalinkäsittely. Ohjain vastaanottaa nämä signaalit ja määrittää, mitkä staattorikäämit tulisi kytkeä päälle, saavuttaen tarkan kommutoinnin.
Vaihe 3: Ohjaimen toteutus. Ohjain säätää virtaa ohjausalgoritmin mukaisesti varmistaen, että staattorin magneettikenttä pysyy oikeassa vaiheessa roottorin napojen kanssa, mikä mahdollistaa tehokkaan toiminnan.
Tämä suljetun silmukan ohjaustila mahdollistaa moottorin tarkan käynnistyksen, nopean vasteen ja vakaan suorituskyvyn alhaisilla nopeuksilla.
Anturimoottorien edut
Erinomainen käynnistyskyky – Pystyy havaitsemaan roottorin asennon nollanopeudella, mikä varmistaa sujuvan käynnistyksen.
Korkea säätötarkkuus – Reaaliaikainen takaisinkytkentä poistaa arviointivirheet, mikä on ihanteellinen tarkkuussovelluksiin.
Vakaa toiminta hitailla nopeuksilla – Säilyttää tasaisen käynnin myös erittäin alhaisilla nopeuksilla ilman tärinää tai askelten menetystä.
Vahva sopeutumiskyky – Sopii sovelluksiin, jotka vaativat suurta vääntömomenttia tai tarkkuutta, kuten sähköautojen ohjausjärjestelmiin ja robottikäsivarsiin.
Sovellus Fields
Sähköinen liikenne – Sähköautoissa ja sähköpyörissä sensorimoottorit varmistavat tasaisen liikkeellelähdön ja tehokkaan tehonkulutuksen.
Teollisuusautomaatio – Tarjoaa tarkkaa liikkeenohjausta CNC-koneissa, robottikäsivarsissa ja materiaalinkäsittelyjärjestelmissä.
Droonit – Mahdollistavat vakaan lennon jopa monimutkaisissa ympäristöissä.
Yhteenveto
Anturimoottorien toimintamekanismin ymmärtäminen ei ole monimutkaista. Sen ytimessä on antureiden, ohjainten ja moottorin rungon synergia: anturit havaitsevat roottorin asennon, ohjaimet suorittavat tarkan kommutoinnin ja ajurit tarjoavat vakaan lähdön. Tämä suljetun silmukan ohjaus antaa anturimoottoreille sekä korkean hyötysuhteen että vahvan vakauden. Älykkään valmistuksen ja sähköistämisen lisääntyessä anturimoottoreiden sovellusmahdollisuudet ovat epäilemättä laajemmat kuin koskaan.